Grundlagen der Elektrotechnik
Hier findest du folgende Inhalte
Formeln
Elektrische Leistung in Drehstromsystemen
Unabhängig davon, ob Verbraucher in Stern- oder in Dreieckschaltung an ein Drehstromsystem angeschlossen sind, errechnet sich ihre Leistungsaufnahme in beiden Fällen mit den selben Formeln. Die Höhe der aufgenommenen Leistung ist bei ein und dem selben Verbraucher aber in der Sternschaltung 2/3 niedriger als in der Dreieckschaltung. Deshalb bediente man sich bei Asynchronmotoren mit hohem Anlaufstrom (Kurzschlussläufer) einer Stern-Dreiecks-Anlaufschaltung. Der Motor läuft in Sternschaltung an und nimmt nur 1/3 seiner maximalen Leistung auf und wird für den eigentlichen Betrieb in Dreiecksschaltung umgeschaltet. Heute kommen Frequenzumrichter zum Einsatz.
Wirkleistung von Drehstromsystemen
Die Wirkleistung im Drehstromnetz ist das dreifache vom Produkt aus Strangspannung, Strangstrom und dem Kosinus von Winkel zwischen Strom und Spannung bzw. das Wurzeldreifache vom Produkt aus Phasen-Phasen Spannung mal Außenleiterstrom mal dem Kosinus von Winkel zwischen Strom und Spannung
\(P = 3 \cdot \overrightarrow {{U_{Str}}} \cdot \overrightarrow {{I_{Str}}} \cdot \cos \varphi = \sqrt 3 \cdot \overrightarrow {{U_L}} \cdot \overrightarrow {{I_L}} \cdot \cos \varphi \)
Blindleistung von Drehstromsystemen
Die Blindleistung im Drehstromnetz ist das dreifache vom Produkt aus Strangspannung, Strangstrom und dem Sinus von Winkel zwischen Strom und Spannung bzw. das Wurzeldreifache vom Produkt aus Phasen-Phasen Spannung mal Außenleiterstrom mal dem Sinus von Winkel zwischen Strom und Spannung
\(Q = 3 \cdot \overrightarrow {{U_{Str}}} \cdot \overrightarrow {{I_{Str}}} \cdot \sin \varphi = \sqrt 3 \cdot \overrightarrow {{U_L}} \cdot \overrightarrow {{I_L}} \cdot \sin \varphi \)
Scheinleistung von Drehstromsystemen
Die Scheinleistung im Drehstromnetz ist das dreifache vom Produkt aus Strangspannung und Strangstrom bzw. das Wurzeldreifache vom Produkt aus Phasen-Phasen Spannung mal Außenleiterstrom
\(S = 3 \cdot \overrightarrow {{U_{Str}}} \cdot \overrightarrow {{I_{Str}}} = \sqrt 3 \cdot \overrightarrow {{U_{L}}} \cdot \overrightarrow {{I_L}} \)
Schon den nächsten Urlaub geplant?
Auf maths2mind kostenlos auf Prüfungen vorbereiten!
Nach der Prüfung mit dem gesparten Geld deinen Erfolg genießen.
rgb(244,123,130)
Bild
Frequenz im Wechselstromkreis
Die in Herz gemessene Frequenz gibt an, wie viele Perioden eine Wechselgröße in einer Sekunde durchläuft. Eine Periode entspricht einer positiven plus einer negativen Halbwelle einer sinusförmigen Schwingung. Die Zeit, die zum Durchlaufen einer Periode benötigt wird, nennt man die Periodendauer. In Nordamerika (Kanada, USA, Mexiko) und in wenigen andern Ländern wie Brasilien beträgt die Netzfrequenz 60Hz. Im Großteil der Welt beträgt die Netzfrequenz 50Hz.
\(f = \dfrac{1}{T}\)
| f | Frequenz in Hz |
| T | Schwingungs- oder Periodendauer in Sekunden |
| \(\omega\) | Kreisfrequenz in 1/s |
Praktische Bedeutung der Netzfrequenz von 50 Hz
Elektrische Energie wird vorwiegend mittels Synchrongeneratoren - alternativ auch mittels Wechselrichter aus Gleichstrom etwa von Photovoltaikanlagen - erzeugt. Die Netzfrequenz beträgt in den 3 europäischen Verbundnetzen UCTE, NORDEL und IPS/UPS einheitlich 50 Hz.
Elektrische Leistung muss immer im selben Augenblick wo sie verbraucht wird auch erzeugt werden. Ist das nicht der Fall, hat das Auswirkungen auf die Netzfrequenz, was sich in der Praxis sogar in der Genauigkeit der Uhrzeit bei netzsynchronen Uhren mit bis zu 6 Minuten Anzeigeungenauigkeit niederschlagen kann.
- Übersteigt der Verbrauch kurzzeitig die Erzeugung, so sinkt die Netzfrequenz. Die fehlende Energie stammt aus der rotierenden Masse aller beteiligten Synchrongeneratoren, die so Rotationsenergie verlieren und demzufolge langsamer drehen, was wiederum zu einem Absinken der Netzfrequenz führt. Eine lokale Abweichung in Form von einem Totband von +/- 20 mHz ist zulässig, ohne dass Regelleistung eingesetzt wird.
- Im normalen Netzbetrieb darf die Frequenz um +/- 200 mHz vom Sollwert 50 Hz abweichen. Derartige Abweichungen (49,8 bzw. 50,2 Hz) werden durch den Einsatz der Primär-, Sekundär- und Tertiärregelung ausgeregelt.
- Übersteigt die Abweichung +/- 800 mHz, entsprechend 49,2 bzw. 50,8 Hz auch nur kurzfristig, werden Verbraucher oder Erzeuger abgeworfen, d.h. von Netz getrennt.
- Die größte Gefahr für ein Übertragungsnetz geht aber durch den ungeplanten Ausfall von großen Kraftwerken aus, denn sinkt die Frequenz auf unter 47,7 Hz trennen sich die Kraftwerke automatisch von Netz ab. Die Folge davon ist der Zerfall des Verbundnetzes in Inselnetze bzw. der Netzzusammenbruch.
Kreisfrequenz im Wechselstromkreis
Die Kreisfrequenz ist das 2π -fache der Frequenz. Die Kreisfrequenz \(\omega\) entspricht dem in 1 Sekunde vom einem Zeiger der Länge 1 überstrichenem Winkel. Da die Kreisfrequenz das Produkt von \(2 \cdot \pi\) und der Frequenz f ist, wird bei einer Frequenz von 50 Hz der Kreis vom zugehörigen Zeiger 50 mal pro Sekunde umlaufen.
\(\omega = 2 \cdot \pi \cdot f = \dfrac{{2 \cdot \pi }}{T}\)
Unterscheidungsmerkmale elektrischer Maschinen
Vorab eine Mindmap zu den Inhalten dieser Mikro-Lerneinheit
Bild

Elektrischen Maschinen basieren auf der magnetischen Kopplung zweier getrennter mechanischer Hauptelemente (Rotor, Stator bzw. Trafoschenkel). Sie spielen eine entscheidende Rolle in verschiedenen Anwendungen, von Industriemaschinen bis hin zu Haushaltsgeräten.
Elektrische Maschinen lassen sich in folgende Gruppen einteilen:
Art der Bewegung
- rotierende Maschinen, das trifft auf die gängigen Generatoren und Motoren zu.
- Linearmaschinen, das sind asynchrone Motoren, deren Ständer nicht ringförmig, sondern schienenförmig aufgebaut ist. Sie werden speziell in der Fördertechnik eingesetzt.
- feststehende Maschinen, das trifft auf die Transformatoren zu.
Synchronität zur Netzfrequenz
Entkoppelt von der Netzfrequenz
- Gleichstrommaschine
deren Rotor sich im Erreger-Gleichfeld dreht. Durch die Drehung des Rotors entsteht in dessen Ankerspulen eine Wechselspannung, welche über einen Kommutator (Stromwender) gleichgerichtet wird. Gleichstrommaschinen werden aufgrund ihrer hohen Drehzahlregelung und ihres guten Anfahrverhaltens häufig im Motorbetrieb in Elektrofahrzeugen wie Straßenbahnen, U-Bahnen und Elektroautos eingesetzt. - Asynchronmaschine
deren Rotor sich im Erreger Drehfeld dreht, welches vom Stator ausgehend synchron mit dem Netz umläuft. Der Rotor dreht sich mit einer Drehzahl zwischen Null (Stillstand) und netzsynchron (Leerlauf). Belastet man den Rotor mechanisch im Motorbetrieb, so bleibt der Rotor mit zunehmender Last zunehmend hinter dem Drehfeld zurück. Die Differenz-Drehzahl wird als Schlupf bezeichnet. Die Nenndrehzahl des Drehstrommotors liegt bei etwa 1% .. 6% unterhalb der synchronen Drehzahl, also der des speisenden Netzes. Asynchronmaschinen werden überwiegend im Motorbetrieb aufgrund ihrer einfachen Konstruktion, Robustheit und Wartungsfreundlichkeit in der Industrie eingesetzt.
Synchron zur Netzfrequenz
- Synchronmaschine
es gibt keinen Schlupf. Sie läuft netzsynchron und wird daher vorwiegend als Drehstrom-Generator eingesetzt, der absolut exakt netzsynchron laufen muss. - Trafo
auf der Primär- und Sekundärseite herrscht die Netzfrequenz.
Art der Energieumwandlung
mechanisch auf elektrisch: Generatorbetrieb
wenn Wasser nach einem Gefälle oder Dampf nach einem Heizkessel über die Schaufeln eine Turbine strömt, wodurch sich die Turbine dreht. Über eine Kupplung, also mechanisch, überträgt die Turbine diese Drehbewegung auf den Rotor eines Synchrongenerators. Dessen gleichstromerregte Läuferspule induziert dann eine Spannung in den Stator, der seinerseits in ein Netz einspeist und dort zugeschaltete elektrische Lasten (Motoren) mit elektrischer Energie versorgt.
Die Leistungsobergrenze für Generatoren liegt hier bei 1000 MW, bei einer Generatorspannung von bis zu 27 kV und einer Drehzahl von 1500 min-1 oder 3000 min-1.
\({P_{mech}} = 2 \cdot \pi \cdot n \cdot M \approx {P_{el}} = m \cdot U \cdot I \cdot {g_1} \cdot \cos \left( \varphi \right)\)
\(\eta = \dfrac{{{P_2}}}{{{P_1}}}\)
- M mechanisches Drehmoment
- n Drehzahl der Welle
- m Strangzahl; m=1 Gleichstrommaschine
- g1 Grundschwingungsgehalt
- \(\varphi \) Phasenwinkel zwischen Strom und Spannung
- \(\eta \) Wirkungsgrad
elektrisch auf mechanisch: Motorbetrieb
wenn Strom aus einem speisenden Netz durch eine Erregerwicklung fließt und sich der Rotor des Motors im Erregerfeld dreht. Der drehende Rotor kann dadurch mechanische Arbeit verrichten.
Gängige Leistungen für Asynchronmotoren gehen bis 1000 kW, die Leistungsobergrenze liegt bei 30 MW.
elektrisch auf elektrisch: Transformator
wenn eine Primär- auf eine Sekundärspannung gewandelt wird, wobei die Leistung auf beiden Seiten des Trafos – abgesehen von den unvermeidlichen, aber sehr niederen (1%) Trafoverlusten – gleich hoch ist.
Zwei Wicklungen, die denselben Eisenkern umfassen werden vom selben magnetischen Wechselfluss durchflossen.
- Dabei verhalten sich die beiden Klemmenspannungen auf der Primär- und auf der Sekundärseite proportional zu den jeweiligen Windungszahlen,
- während sich die Ströme indirekt proportional dazu verhalten. Durch den niedrigeren Strom (bei höherer Spannung) sinken die Leitungsverluste, das ist der entscheidende Vorteil von Drehstrom gegenüber von Gleichstrom!
\(\dfrac{{{N_P}}}{{{N_S}}} = \dfrac{{{u_P}}}{{{u_S}}} = \dfrac{{{i_S}}}{{{i_P}}}\)
Die Leistungsobergrenze liegt hier bei 1500 MW, deren Gewicht bei 450 t, jedoch noch ohne Ölfüllung.
Art von Strom und Spannung
- Gleichstrommaschine
- Einphasen- bzw. Wechselstrommaschine
- Mehrphasen- speziell (3-Phasen) Drehstrommaschinen
Lage der Erregerspule bei rotierenden Maschinen
- Innenpolmaschine: Die Spulen oder Permanentmagnete welche das Erregerfeld verursachen befinden sich am Läufer
- Synchronmaschine
- Außenpolmaschine: Die Spulen oder Permanentmagnete welche das Erregerfeld verursachen, befinden sich am Stator
- Gleichstrommaschine
- Asynchronmaschine
Art der Erregung
- Von Selbsterregung spricht man, wenn die Erregung und somit das Erreger- oder Hauptfeld durch einen Strom entsteht, den die Maschine selbst liefert.
- Von Eigenerregung spricht man, wenn die Antriebsleistung für den Generator und für die zu erregende Maschine, von der selben Turbine geliefert wird.
- Von Fremderregung spricht man, wenn die zu erregende Maschine, von einer von ihr unabhängigen Stromquelle gespeist wird.
Art des Erregerfeldes
Maschinen, deren Erregerfeld ein Gleichfeld ist. Dieses Wirkungsprinzip kommt für
- Gleichstrommaschinen
- Einphasen-Reihenschluss-Universalmotoren, können mit Gleich- aber auch mit Wechselstrom gespeist werden, da auf Grund der Serienschaltung, Anker und Erregerstrom gleichphasig sind.
zur Anwendung.
Maschinen, deren Erregerfeld ein Drehfeld ist. Dieses Wirkungsprinzip kommt für
- Bürstenlose Gleichstrommaschinen
- Synchronmaschinen
- Asynchronmaschinen
- Transformatoren
zur Anwendung.
Ursprung des Magnetfeldes
Magnetisch Felder besitzen im Unterschied zu elektrischen Feldern keine Quellen (Anfang einer Feldlinie) bzw. Senken (Ende einer Feldlinie), sondern sie sind Wirbelfelder. Dies beschreibt in der Elektrodynamik die 2. Maxwellgleichung, also das Gaußsche Gesetz für magnetische Felder, wie folgt mathematisch:
\(div\overrightarrow B = 0\)
Magnetische Feldlinien zeigen den Verlauf des Feldes, wobei magnetische Feldlinien immer geschlossen sind oder sie winden sich unendlich, ohne in sich zurückzulaufen, man spricht daher von einem sogenannten Wirbelfeld.
Ein Magnet hat zwei Pole, den Nordpol und den Südpol. Die magnetischen Feldlinien verlaufen außerhalb des Magneten vom Nordpol zum Südpol und schneiden einander nicht. Im Inneren eines Magneten verlaufen die Feldlinien dagegen von Südpol zum Nordpol. Die Polstärke \(\overrightarrow p \) gibt die Stärke und die Orientierung der beiden Pole eines Magneten an.
In elektrischen Maschinen haben Magnetfelder folgenden Ursprung
- Permanentmagnete: In Dauermagneten fließen diese das Magnetfeld verursachenden Ströme in Form von bewegten Elektronen auf atomarer Ebene.
- Stromfluss durch einen Leiter bzw. eine Wicklung: Die Spule kann auf einem mechanisch pilzförmig ausgeprägten Pol, bestehend aus Polkern und Polschuh sitzen oder als Wicklung eingebettet in Nuten vom Rotor oder Stator liegen. Die magnetische Durchflutung einer Spule ergibt sich aus Strom mal Windungszahl.
Die magnetische Durchflutung \(\Theta \) "Theta" dient zur Berechnung einer, durch einen elektrischen Strom erzeugten, magnetischen Feldstärke.
\(\Theta = \oint\limits_s H \,\,d\overrightarrow s = {U_m} = \sum\limits_k {{I_k}} = I \cdot n\)
In elektrischen Maschinen kommen Wicklungen zur Erzeugung eines Gleichfeldes oder Wicklungen zur Erzeugung eines Drehfeldes zur Anwendung.
Polpaarzahl
Leistungsstärkere Maschinen haben nicht nur 2 Hauptpole, sondern verteilt am Ankerumfang p Polpaare, wobei „p“ die Polpaarzahl ist. Ein Polpaar besteht aus einem Nord- und einem Südpol.
- Die Polpaarzahl beeinflusst die Drehzahl, das Drehmoment und die Höhe der induzierten Spannung.
Polteilung
Die Polteilung ist das Maß für den Abstand zwischen zwei Polen. Die Polteilung ergibt sich als Quotient aus Ankerumfang und Polpaarzahl.
Art der Wicklung
Anzahl der Windungen
- Stabwicklung
Eine Windung je Spule - Spulenwicklung
Mehrere Windungen je Spule. Jede Spulenseite hat so viele Drähte, wie die Spule Windungen hat.
Anzahl der untereinander liegenden Spulenseiten je Nut
- Einschichtwicklung
In der Nut wird nur eine Spulenseite platziert - Mehrschichtwicklung
In der Nut werden mehrere Spulenseiten untereinander platziert. Bei der häufig anzutreffenden Zweischichtwicklung spricht man von Oberschicht (zum Luftspalt hin) und Unterschicht (zum Nutgrund hin).
Serienschaltung abhängig von der Lage unter den Polen bei Gleichstrommaschinen
- Schleifenwicklung
Die unter einem Polpaar aufeinander folgenden Spulen werden zusammengeschaltet. Für mittlere bis große oder schnell laufende Maschinen. - Wellenwicklung
Die unter aufeinander folgenden Polpaaren aufeinander folgenden Spulen werden zusammengeschaltet. Für kleinere bis mittlere oder langsam laufende Maschinen.
Anzahl der Nuten je Pol und Strang (als Lochzahl bezeichnet) bei Drehstrommaschinen
- Ganzlochwicklung
Die Anzahl der Nuten (Q) ist ein ganzzahliges Vielfaches vom Produkt aus der Anzahl der Pole (2p) und der Anzahl der Phasen (m=3)
\(q = \dfrac{Q}{{2p \cdot m}}{\text{ mit q}} \in {\Bbb N}\) - Bruchlochwicklung
Die Anzahl der Nuten (Q) ist kein ein ganzzahliges Vielfaches vom Produkt aus der Anzahl der Pole (2p) und der Anzahl der Phasen (m=3).
\(q = \dfrac{Q}{{2p \cdot m}}{\text{ mit q}} \in \left( {{{\Bbb Q}^ + }\backslash {\Bbb N}} \right)\)
Art der Erzeugung des Drehfeldes
- Drehfeld wird durch Gleichströme erzeugt
- Drehfeld wird durch 3 um 120° phasenverschobene Wechselströme erzeugt
Art des Betriebspunkts
Leerlauf
Die Maschine läuft ohne Last, dh sie verrichtet keine mechanische Arbeit. Der Verbrauch der Maschine dient nur zur Deckung der Verluste
stationärer Betriebszustand
Drehzahl und Stromaufnahme sind konstant
Untererregung, bzw, induktives Verhalten, Polradspannung kleiner als Statorspannung
Die Erregung reicht nicht aus, damit die Maschine die volle Leistung bzw. das erforderliche Drehmoment erbringen kann; Instabiler Betriebszustand.
Übererregung, bzw. kapazitives Verhalten, Polradspannung überstiegt Statorspannung
Die Erregung ist zu hoch, die magnetischen Kreise gehen in Sättigung. Gefahr der Beschädigung.
Kurzschluss
Auf Grund der kurzgeschlossenen Klemmen fließt ein maximaler Strom der nur durch den Innenwiderstand der Maschine begrenzt ist, mit entsprechend hoher Leistungsaufnahme. Die Gefahr der Überhitzung macht eine Notabschaltung erforderlich.
Ohmsches Gesetz für Wechselstromkreise
In realen Wechselstromkreisen kommen ohmsche, kapazitive und induktive Widerstände zusammen vor. Da die zugehörigen Ströme und Spannungen eine Phasenverschiebung zu einander aufweisen, hat die sich daraus ergebende Impedanz, der sogenannte Scheinwiderstand, einen Real- und einen Imaginäranteil. Der Scheinwiderstand (Impedanz Z) ist dabei die geometrische Summe aus dem ohmschen bzw. Wirkwiderstandsanteil (Resistanz R) und dem frequenzabhängigen Blindwiderstand (Reaktanz X).
| \(\overrightarrow u = \overrightarrow Z \cdot \overrightarrow i \) | komplexes ohmsches Gesetz für Ströme und Spannungen mit sinusförmiger Zeitabhängigkeit in linearen Netzwerken |
| \(u\left( t \right) = {U_0} \cdot {e^{j\omega t}}\) | komplexe Spannung |
| \({\text{i}}\left( t \right) = {I_0} \cdot {e^{j\left( {\omega t - \varphi } \right)}}\) | komplexe Stromstärke |
| \(\overrightarrow Z = {Z_0} \cdot {e^{j\varphi }} = R + jX\) | komplexer Scheinwiderstand = Summe aus komplexem Wirk- und Blindwiderstand |
Ohmscher Widerstand im Wechselstromkreis
Der ohmsche Widerstand R im Wechselstromkreis ist unabhängig von der Frequenz und verursacht keine Phasenverschiebung zwischen Strom und Spannung. Der ohmsche Widerstand geht vollständig in den Realteil vom komplexen Widerstand Z ein.
\(R = \dfrac{U}{I}\)
Illustration des zeitlichen Verlaufs der zeitabhängigen Größen Strom und Spannung in einem rein ohmschen Stromkreis
Kapazitiver Widerstand im Wechselstromkreis
Der kapazitive Blindwiderstand XC im Wechselstromkreis ist indirekt proportional der Frequenz und verursacht eine 90° Phasenverschiebung, bei welcher der Strom der Spannung vorauseilt. Die Höhe vom kapazitiven Widerstand XC eines Kondensators im Wechselstromkreis hängt ab von der Bauform des Kondensators und von der Frequenz des Wechselstroms. Zufolge einer 50 Hz Wechselspannung wird ein Kondensator in einer Sekunde 50 mal jeweils aufgeladen, entladen, mit entgegengesetzter Polung aufgeladen und wieder entladen. Der kapazitive Widerstand geht vollständig in den Imaginärteil vom komplexen Widerstand Z ein.
\({X_C} = \dfrac{1}{{\omega \cdot C}} = \dfrac{1}{{2\pi f \cdot C}} \to \overrightarrow Z = - j\dfrac{1}{{\omega \cdot C}}\)
Ein idealer Kondensator \(\left( {R = \infty } \right)\) stellt einen rein kapazitiven Blindwiderstand X dar. Während ein Kondensator im Gleichstromkreis wie eine Leitungsunterbrechung wirkt, lässt er im Wechselstromkreis einen reinen Blindstrom durch, da er sich periodisch lädt und entlädt. Strom und Spannung sind um 90° phasenverschoben, wobei der Strom der Spannung vorauseilt. Da sich die Spannung am stärksten in ihrem Nulldurchgang ändert, hat zeitgleich der Strom sein Maximum.
Illustration des zeitlichen Verlaufs der zeitabhängigen Größen Strom und Spannung in einem rein kapazitiven Stromkreis
Induktiver Widerstand im Wechselstromkreis
Der induktive Blindwiderstand XL im Wechselstromkreis ist direkt proportional der Frequenz und verursacht eine 90° Phasenverschiebung, bei welcher der Strom der Spannung nacheilt. Die Höhe vom induktive Widerstand XL einer Spule im Wechselstromkreis hängt ab von der Bauform der Spule (L) und von der Frequenz f des Wechselstroms. Zufolge eines 50 Hz Wechselstroms wird in einer Spule in einer Sekunde 50 mal durch Selbstinduktion ein magnetisches Feld auf und wieder abgebaut, mit entegengesetzer Richtung wieder aufgebaut und erneut abgebaut. Der induktive Widerstand geht vollständig in den Imaginärteil vom komplexen Widerstand Z ein.
\({X_L} = \omega \cdot L = 2\pi f \cdot L \to \overrightarrow Z = j \cdot \omega \cdot L\)
Eine ideale Spule (R=0) stellt einen rein induktiven Blindwiderstand X dar. Während eine Spule im Gleichstromkreis wie ein Kurzschluss wirkt, speichert und entlädt sie im Wechselstromkreis elektrische Energie ohne dabei Wirkleistung zu erbringen. Strom und Spannung sind um 90° phasenverschoben, wobei der Strom der Spannung nacheilt. Die Selbstinduktion der Spule verzögert nämlich den Stromfluss.
Illustration des zeitlichen Verlaufs der zeitabhängigen Größen Strom und Spannung in einem rein induktiven Stromkreis
Elektrische Spannung
Elektrische Spannung entsteht, wenn positive und negative Ladungen von einander getrennt vorliegen. Die elektrische Spannung U entspricht der Arbeit W, die zur Verschiebung (Trennung) der Ladung Q erforderlich ist. Die elektrische Spannung ist also ein Energiezustand, der zwischen ungleichen Potentialen von Ladungen besteht. Verbindet man die von einander getrennten positiven und negativen Ladungen durch einen elektrischen Leiter, so ist die Spannung die Ursache für einen (Ausgleichs)strom.
zeitunabhängige Darstellung (Großbuchstaben)
\(U = \dfrac{W}{Q}\)
zeitabhängige Darstellung (Kleinbuchstaben)
\(u\left( t \right) = \dfrac{{dw}}{{dq}}\)
| \(U\) | Spannung in V |
| \( \varphi\) | elektrisches Potential in V - gegen Bezugspunkt (Erde) |
| \(W\) | Arbeit |
| \(Q\) | Ladung |
Schon den nächsten Urlaub geplant?
Auf maths2mind kostenlos auf Prüfungen vorbereiten!
Nach der Prüfung mit dem gesparten Geld deinen Erfolg genießen.
rgb(244,123,130)
Bild
Komponenten elektrischer Maschinen
Vorab eine Mindmap zu den Inhalten dieser Mikro-Lerneinheit
Bild

Gehäuse
darin befinden sich die isoliert angebrachten Komponenten der elektrischen Maschine.
Isoliermaterial
um unerwünschten elektrischen Kontakt zu verhindern.
Luftspalt
trennt drehende von statischen mechanischen Komponenten, also den Rotor vom Stator.
Stromzu- bzw. -abfuhr
welche am Stator über Klemmen und am Rotor über Bürsten erfolgt. Damit man die Wicklungen der Maschine schon an den Klemmen erkennen kann, sind genormte Klemmenzeichen üblich:
- A1-A2: Ankerwicklung
- B1-B2: Wendepolwicklung
- C1-C2: Kompensationswicklung
- D1-D2: Reihenschlusswicklung
- E1-E2: Nebenschlusswicklung
- F1-F2: Fremderregte Wicklung
Elektrobleche
sind einseitig isoliert und haben eine Dicke von 0,23 .. 0,6 mm, um Wirbelströme zu unterbinden, sind kaltgewalzte Dynamobleche und werden zu einem Blechpaket zusammengefügt.
Kommutator
dient der Stromwendung (Umpolung) bei
- Gleichstrom und
- Einphasen-Reihenschlussmotoren (Universalmotor)
Schleifringe
stellen eine elektrische Verbindung zwischen den am Stator befestigen Bürsten und somit die Verbindung zum äußeren Netz einerseits und dem sich drehenden Läufer samt seinen Wicklungen andererseits her.
- zum Anker der fremd- oder eigenerregten Gleichstrommaschine, nicht jedoch zur bürstenlosen Gleichstrommaschine (BLDC)
- zum Polrad der Synchronmaschine, sowohl bei Schenkelpol- als auch bei Trommelläufer
- zum Schleifringläufer der Asynchronmaschine, nicht jedoch zum Kurzschlussläufer
Stator bzw. Ständer
ist die feststehende Komponente einer rotierenden Maschine.
Rotor bzw. Läufer
ist die bewegliche Komponente einer rotierenden Maschine.
- Bei einer Gleichstrommaschine ist der Rotor zugleich der Anker.
- Bei einer Synchronmaschine nennt man den Rotor auch Polrad.
Anker
Der Anker ist jener Teil einer elektrischen Maschine, in dessen Wicklung durch relative Drehung gegen ein Erreger-Magnetfeld eine Spannung induziert wird. "Relative" Drehung bedeutet, dass sich entweder
- das Gleich-Feld dreht und die Spulen stillstehen (Anker = Stator der Synchronmaschine). In den Anker werden die 3 Spannungen eines Drehfeldes induziert.
- das Gleich-Feld steht still und die Spule dreht sich (Anker = Rotor der Gleichstrommaschine). In den Anker wird eine Wechselspannung induziert.
Durch den Ankerstrom entsteht eine - unerwünschte - Ankerrückwirkung, d.h. eine Verzerrung des Erregerfeldes.
Ankerspulen liegen von Wechselstrom durchflossen in den Nuten des Läufers
- Gleichstrommaschine
- Einphasen-Reihenschlussmotor (Universalmotor).
Ankerspulen liegen als mehrsträngige Drehfeldwicklung in den Nuten des Ständers
- Bürstenlose Gleichstrommaschine
- Schenkelpol- und Vollpol (Trommelläufer) Synchronmaschine
- Kurzschluss- oder Schleifringläufer Asynchronmaschine
Eisenkern eines Trafos
dieser dient dem Rückschluss vom magnetischen Fluss und setzt sich aus dem geblechten Joch- und den Schenkeln zusammen.
Bei den Schenkeln, welche die Primär- und Sekundärwicklungen tragen, unterscheidet man den
- Einphasen-Kern bzw. – Manteltrafo
- Drehstrom Kern-Trafo bzw. Dreischenkel und Fünfschenkel-Kerntrafo.
Windung - Spule - Wicklung - Strang
Jede Spule kann aus mehreren Windungen bestehen. Jede Spule erfordert 2 Nuten, eine für die Hin- und eine für die Rückleitung. Die einzelnen Spulen werden zu Wicklungen zusammengeschlossen.
Bei Drehstrommaschinen gibt es für jede der 3 Phasen eigene, um elektrische 120° versetzte, Wicklungen, die man Strang nennt. Mit „Strang“ bezeichnet man immer die Größe, die direkt an der Generatorspule anliegt, unabhängig davon ob die Generatorspulen im Stern oder im Dreieck zusammengeschaltet werden. Man kann die 3 Induktionsspulen zu einem Stern oder einem Dreieck zusammenschalten, ohne dass ein Kurzschluss entsteht. Abhängig von Stern- oder Dreieck-Schaltung, unterscheiden sich die Stranggrößen von Strom und Spannung von den Außenleitergrößen. (Wir behandeln diese Zusammenhänge in der Mikro-Lerneinheit "Drehstrom" ausführlich.)
Anzapfungen dienen dazu unterschiedlich hohe Spannungen an einem Strang abzugreifen. Es handelt sich dabei um herausgeführte Zwischenanschlüsse, welche die Anzahl derjenigen Windungen reduziert, in die eine Spannung induziert wird. Beispiel: Regeltrafo.
Erregerwicklung
Wicklung, welche das Erreger- oder Hauptfeld erzeugt.
Ankerwicklung
entsteht durch das elektrische Zusammenschließen der einzelnen in den Ankernuten liegenden Ankerspulen, die ihrerseits aus mehreren Windungen bestehen. Die Ankerwicklung liegt abhängig vom Maschinentyp im Rotor oder im Stator.
Trafowicklungen
bei deren Aufbau man zwischen Zylinder- und Scheibenwicklung unterscheidet.
- Bei der Zylinderwicklung liegt innen die Unterspannung und außen die Oberspannung
- Bei der Scheibenwicklung liegen die Unter- und Oberspannungswicklungen abwechselnd entlang von den Schenkeln verteilt.
Ideale Spannungsquelle
Bei der idealen Spannungsquelle ist U=U0, da der Innenwiderstand Ri=0; Die Ausgangsspannung einer idealen Spannungsquelle verringert sich bei Belastung nicht, sie bleibt konstant auf U0.
\(\eqalign{ & {U_0} = {\text{konstant}} \cr & {R_i} = 0 \cr}\)
Wie groß der Strom ist, hängt ausschließlich von der Last RL ab.
Der Kurzschlussstrom IK wird unendlich groß. Bei der idealen Spannungquelle bleibt die Klemmenspannung U0 konstant, egal wie hoch der Strom ist der gezogen wird. Damit würde aber die von der idealen Spannungsquelle abgegebene Leistung \(P = U_0 \cdot I_0\) ins Unendliche steigen, würde man nur den Lastwiderstand kontinuierlich verringern. Es gibt keine „ideale“ Spannungsquellen, sondern nur „reale“ Spannungsquellen.
Reale Spannungsquelle
Um die Eigenschaften einer realen Spannungsquelle (Netzteil, Batterie) nachzubilden, schaltet man im Schaltbild einen Innenwiderstand Ri in Reihe zur Spannungsquelle Uq. Man spricht von einer „eingeprägten Spannung“.
Für die Klemmenspannung U0 der realen Spannungsquelle gilt:
\(U_0 = {U_q} - {R_i} \cdot I\)
Die Ausgangsspannung einer realen Spannungsquelle nimmt mit zunehmenden Laststrom ab. Der Spannungsabfall entsteht durch den inneren Aufbau bzw. inneren Widerstand der Spannungsquelle. Im Unterschied zur idealen Spannungsquelle wird der Kurzschlussstrom IK nicht unendlich groß!
Leerlauf: \(R_L = \infty ;\,\,\,\,\,{U_0} = {U_q};\,\,\,\,\,I = 0;\)
Geht der Außenwiderstand gegen Null, so begrenzt nur mehr der (sehr kleine) Innenwiderstand den Stromfluss. Man spricht von einem Kurzschluss. Eine Sicherung im Stromkreis muss dann vor thermischer Zerstörung schützen.
Kurzschluss: \(R_L = 0;\,\,\,\,\,{U_0} = 0;\,\,\,\,\,I = {I_K} = \dfrac{{{U_q}}}{{{R_i}}};\)
Reihen- bzw. Serienschaltung von Widerständen im Wechselstromkreis
Eine Reihenschaltung von Impedanzen liegt dann vor, wenn alle Widerstände ohne Verzweigung hinter einander, also am selben Pfad, geschaltet sind und daher vom gleichen Strom durchflossen werden.
Bei der Reihenschaltung von Impedanzen
- ist die Gesamtimpedanz Z gleich der Summe der Einzelimpedanzen Zi.
\({\underline Z _{Serie}} = {\underline Z _1} + {\underline Z _2} + ... + {\underline Z _n} = \sum\limits_{i = 1}^n {{{\underline Z }_i}} \)- Bei von Gleichstrom durchflossenen Widerständen ist der Gesamtwiderstand immer größer als der größte Teilwiderstand ist.
- Bei von Wechselstrom durchflossenen Impedanzen kann die Gesamtimpedanz zufolge von sich kompensierenden Phasendrehungen auch kleiner als die größte Teilimpedanz sein
- fließt durch alle Impedanzen der selbe Strom, dessen Stromzeiger man in die x-Achse mit φ = 0° legt
- Die Spannung am kapazitiven Blindwiderstand hat einen Phasenwinkel von φ = −90°.
- Die Spannung am induktiven Blindwiderstand hat den Phasenwinkel von φ = +90°.
- Die Summenspannung an einer RLC Reihenschaltung ist bei −φ überwiegend kapazitiv, bei +φ überwiegend induktiv. Für einer charakteristischen Frequenz, der Resonanzfrequenz, heben sich die beiden Blindwiderstände auf und es wirkt einzig der ohmsche Anteil. Dann sind Strom und Spannung in Phase.
- ergibt die Summe aller Teilspannungen Ui wieder die angelegte Gesamtspannung Uges
\({\underline U _{ges}} = {\underline U _1} + {\underline U _2} + ... + {\underline U _n} = \sum\limits_{i = 1}^n {{{\underline U }_i}} \)
Serienersatzschaltung bei gegebenem Strom, Spannung und Phasenwinkel im Wechselstromkreis
Hat man Strom, Spannung und Phasenwinkel im Wechselstromkreis gegeben, so errechnen sich der Wirk- und der Blindwiderstand einer Serien-Ersatzschaltung wie folgt:
\(\eqalign{ & U,I,{\varphi _Z} \cr & {R_{Serie}} = \dfrac{U}{I} \cdot \cos {\varphi _Z} \cr & {X_{Serie}} = \dfrac{U}{I} \cdot \sin {\varphi _Z} \cr} \)
Spannungsteiler im Wechselstromkreis
Eine Serienschaltung von Widerständen entspricht einem Spannungsteiler. Der Spannungsabfall an der k-ten Impedanz ergibt sich aus der Gesamtspannung mal betrachteter (k-ter) Impedanz dividiert durch die Summe aller Impedanzen
\({\underline U _k} = \underline U \cdot \dfrac{{{{\underline Z }_k}}}{{{{\underline Z }_1} + {{\underline Z }_2} + .. + {{\underline Z }_n}}}\)
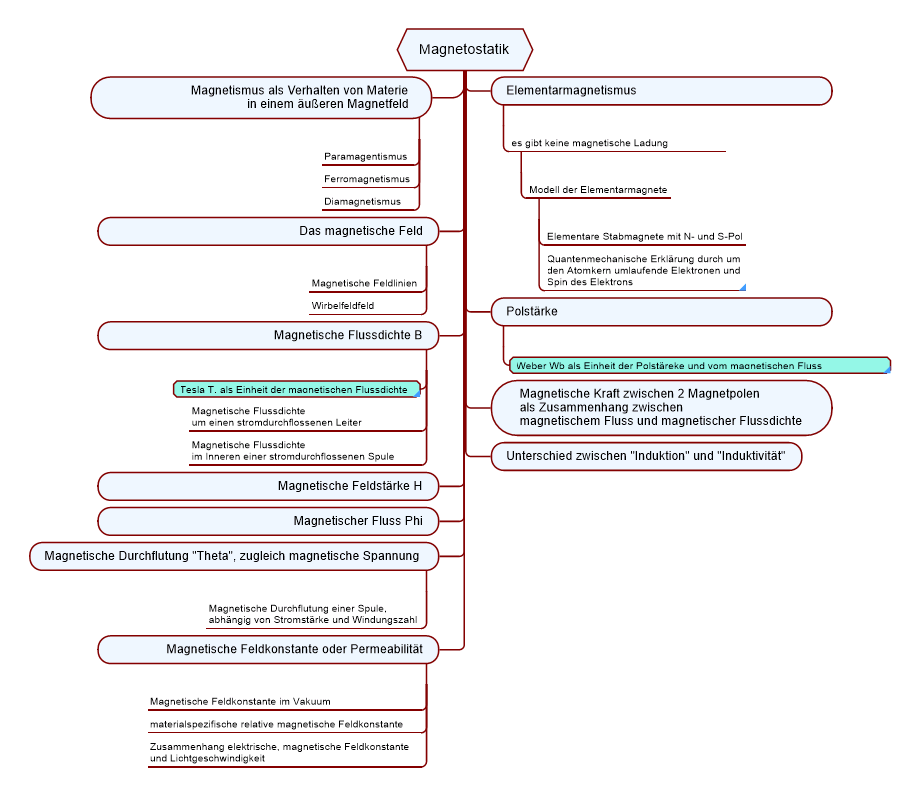
Vorab eine Mindmap zu den Inhalten dieser Mikro-Lerneinheit
Bild
Magnetostatik
Die Magnetostatik ist der einfachste Fall der Elektrodynamik. Sie beschreibt die Felder, die einen von einem zeitunabhängigen Strom (=Gleichstrom) durchflossenen Leiter umgeben, sowie die Kräfte, die zwischen Magnetpolen wirken.
Elementarmagnetismus
Elementarmagnetismus → Magnetostatik; Elektrische Elementarladung → Elektrostatik;
In der Natur gibt zwar die elektrische Elementarladung e aber es gibt keine „magnetische Ladung“. Daher gibt es auch keine magnetischen Monopole, das wären isoliert existierende Nord- oder Südpole. Magnetisch Felder besitzen somit im Unterschied zu elektrischen Feldern keine Quellen (Anfang einer Feldlinie) bzw. Senken (Ende einer Feldlinie), sondern sie sind Wirbelfelder, mit geschlossenen oder sich ins Unedliche windenden Feldlinien. Daher lautet in der Elektrodynamik die 2. Maxwellgleichung, also das Gaußsche Gesetz für magnetische Felder \(div\overrightarrow B = 0\)
Um die magnetischen Eigenschaften von Materie zu erklären verwendet man das Modell der „Elementarmagnete“. Elementarmagnete sind die kleinste magnetische Einheit in einem ferromagnetischen Material. Jedes Atom kann als kleinster isolierbarer Elementarmagnet betrachtet werden, da es ein magnetisches Moment besitzt, welches durch die in der Elektronenhülle umlaufenden und sich dabei drehenden (Spin) Elektronen verursacht werden. Umlaufende Elektronen entsprechen einem Stromfluss, jeder fließende Strom erzeugt ein Magnetfeld.
- Elementare Stabmagnete (als einfache Erklärung): Vereinfacht kann man sich einen Magneten als Ansammlung von elementaren Stabmagneten vorstellen. Jeder Elementarmagnet besitzt einen N-Pol und einen S-Pol und ist frei drehbar. Die Anordnung hängt vom Kristallgitter ab. Bei ferromagnetischen Stoffen führt die gegenseitige Wechselwirkung zu einer Ausrichtung aller Elementarmagnete innerhalb eines sogenannten Weiss’schen Bezirks in die gleiche Richtung.
Ob das magnetische Moment der einzelnen Atome (Elementarmagnete) sich lokal aufhebt oder makroskopisch wirksam wird, hängt von der jeweiligen Anordnung der Atome in der betrachteten Kristallstruktur ab. - Quantenmechanische Erklärung: Wenn - gedanklich - die negativ geladenen Elektronen um den Atomkern umlaufen, so entspricht dies einem Stromfluss um den Kern, der die Ursache für ein Magnetfeld ist. Auch durch die - gedankliche - Eigendrehung des Elektrons (Spin) entsteht ein Beitrag zum magnetischen Dipolmoment.
Ob ein Atom auf Grund der Bahnbewegung und durch den Spin der Elektronen ein magnetisches Moment besitzt, hängt von der Anzahl der Elektronen im Atom und somit vom jeweiligen chemischen Element ab.
Magnetismus als Verhalten von Materie in einem äußeren Magnetfeld
Paramagnetismus
Man spricht vom „Paramagnetismus“ wenn sich die Elementarmagnete unter der Wirkung eines äußeren Magnetfelds so ausrichten, dass sie dieses verstärken. Die Magnetisierung ist dabei proportional zum angelegten Magnetfeld. Paramagnetische Stoffe werden durch ein äußeres Magnetfeld schwach angezogen.
Ferromagnetismus
Von „Ferromagnetismus“ spricht man, wenn sich in kleinen Bereichen des Körpers - in den „Weiß’schen Bezirken“ - die Spins auch ohne äußeres Magnetfeld parallel ausrichten. Da die Spinns benachbarter Bezirke verschieden orientiert sind, hat der Ferromagnet keine makroskopische Magnetisierung. Ferromagnetische Stoffe (bei Raumtemperatur: Eisen, Nickel und Kobalt) werden vom äußeren Magnetfeld stark angezogen. Bei hohen Temperaturen werden ferromagnetische Stoffe paramagnetisch.
Ferromagnetische Stoffe können Magnete bilden, etwa kostengünstige Ferrit Magnete aus Eisenoxid. Sie sind aber nur in Form von Legierungen (z.B.: NdFeB – Neodym, AlNiCo – Aluminium + Nickel + Kobalt, SmCo – Samarium-Kobalt) als Dauermagnete geeignet.
Diamagnetismus
Von „Diamagnetismus“ spricht man, wenn ein äußeres magnetischen Feld \( \overrightarrow H\) auf Materie wirkt, und in jedem Atom ein Kreisstrom induziert wird, dessen magnetisches Moment gemäß der Lenz’schen Regel, dem von außen angelegten Feld entgegengesetzt ist. Diamagnetische Stoffe werden vom äußeren Magnetfeld schwach abgestoßen.
Polstärke
Polstärke → Magnetostatik; Elektrische Ladung → Elektrostatik;
So wie es in der Elektrostatik positive +e und negative Ladungen -e gibt, wo einander gleichnamige Ladungen abstoßen, während sich ungleichnamige Ladungen anziehen, gibt es in der Magnetostatik zwei verschiedene Pole, den Nordpol und den Südpol, wo einander gleichnamige Magnetpole abstoßen, während sich ungleichnamige Magnetpole anziehen. Während man positive und negative elektrische Ladungen trennen kann, kann man Nord- und Südpol eines Magneten nicht trennen. Jeder noch so kleine Magnet hat grundsätzlich immer sowohl N- als auch S-Pol. Man könnte daher formulieren, dass die Polstärke die „scheinbare“ magnetische Ladung eines Magnetpols angibt. Tatsächlich wird sie durch den magnetischen Fluss \(\Phi \)gemessen, der von einem Magnetpol ausgeht und durch eine Fläche fließt.
Die Polstärke \(\overrightarrow p \) gibt die Stärke und die Orientierung der beiden Pole eines Magneten an.
Weber
Weber → Magnetostatik; Coulomb → Elektrostatik;
Das Weber Wb ist die Einheit der magnetischen Polstärke bzw. vom magnetischen Fluss. Da es keine räumlich isolierten magnetischen Monopole gibt, wird die Polstärke durch den magnetischen Fluss \(\Phi \) gemessen, der von einem Magnetpol ausgeht und durch eine Fläche fließt.
1 Weber Wb ist der magnetische Fluss, der in einer Leiterschleife von 1 m², bei konstanter zeitlicher Änderung des Flusses innerhalb von 1 Sekunde eine Spannung von 1 Volt induziert.
Die Einheit der magnetischen Polstärke, bzw. vom magnetischen Fluss ergibt sich gemäß folgender Einheitengleichung
\(\left[ \Phi \right]{\rm{ = }}\left[ V \right] \cdot \left[ {\rm{t}} \right]{\rm{ = 1V}} \cdot {\rm{1s = 1Vs = 1Wb = 1T}} \cdot {{\rm{m}}^2}\)
Magentische Kraft zwischen zwei Magnetpolen
Magnetisches Kraftgesetz → Magnetostatik; Coulombsches Gesetz → Elektrostatik;
Das Magnetische Kraftgesetz stellt einen Zusammenhang zwischen der magnetischen Größe „Fluss“ bzw. magnetische Flussdichte B“ und der mechanischen Größe „Kraft“ her. Man kann daher analog zum Coulombschen Gesetz das Magnetische Kraftgesetz wie folgt anschreiben
\(F = \dfrac{1}{{4\pi {\mu _0}}} \cdot \dfrac{{{\Phi _1} \cdot {\Phi _2}}}{{{r^2}}} = \dfrac{1}{{4\pi {\mu _0}}} \cdot \dfrac{{{B_1} \cdot {A_1} \cdot {\Phi _2} \cdot {A_2}}}{{{r^2}}} = k \cdot \dfrac{{{p_1} \cdot {p_2}}}{{{r^2}}}\)
Beispiel: Überprüfen wir das Magnetische Kraftgesetz mittels einer Einheitengleichung:
\(\begin{array}{l} F = \dfrac{1}{{4\pi {\mu _0}}} \cdot \dfrac{{{\Phi _1} \cdot {\Phi _2}}}{{{r^2}}} = \dfrac{1}{{4\pi {\mu _0}}} \cdot \dfrac{{{B_1} \cdot {A_1} \cdot {\Phi _2} \cdot {A_2}}}{{{r^2}}}\\ N = \dfrac{1}{{\frac{{Vs}}{{Am}}}} \cdot \dfrac{{W{b^2}}}{{{m^2}}} = \dfrac{{Am \cdot W{b^2}}}{{Vs \cdot {m^2}}} = \dfrac{{A \cdot W{b^2}}}{{Vs \cdot m}} = \\ \\ {\rm{mit Wb}} = Vs = \dfrac{{Nm}}{A} \to V = \dfrac{{Nm}}{{As}}\\ = \dfrac{{A \cdot \dfrac{{{N^2} \cdot {m^2}}}{{{A^2}}}}}{{\dfrac{{Nm}}{{As}} \cdot s \cdot m}} = \dfrac{{A \cdot {N^2} \cdot {m^2} \cdot A \cdot s}}{{{A^2} \cdot N \cdot s \cdot {m^2}}} = N\,\,\,\,{\rm{wzbw}}{\rm{.}} \end{array}\)
Das Magentische Kraftgesetz gibt ein Maß / eine Formel für jene Kraft an, die 2 magnetische Pole auf einander ausüben und zwar zufolge der magnetischen Polstärke. Der Raum zwischen den Polen ist von einem elektromagnetischen Feld erfüllt. Das magnetische Feld ist eine Folge der subatomaren Bewegung von Elektronen auf deren Umlauf um den Atomkern.
Das Quant / das Boson der fundamentalen elektromagnetischen Wechselwirkung ist das Photon, welches daher der Vermittler der anziehenden oder abstoßenden Kräfte zwischen den beiden Magnetpolen ist.
Das magnetische Feld
Magnetisches Feld → Magnetostatik; Elektrisches Feld → Elektrostatik;
Sind in einem Raum bewegte elektrische Ladungen vorhanden, so verursachen diese bewegten Ladungen die Ausbildung eines magnetischen Feldes \(\overrightarrow H\). In Dauermagneten fließen diese das Magnetfeld verursachenden Ströme in Form von bewegten Elektronen auf atomarer Ebene. Das Erdmagnetfeld wird durch die Bewegung von flüssiger leitfähiger Metallschmelze im Erdkern, in einem natürlich vorhandenem Initialfeld, induziert. Zufolge des magnetischen Feldes wirkt auf bewegte geladene Teilchen die sogenannte Lorentzkraft FL.
Magnetische Feldlinien
Magnetische Feldlinien → Magnetostatik; Elektrische Feldlinien → Elektrostatik;
Magnete und bewegte elektrische Ladungen, etwa in Form eines stromdurchflossenen Leiters, sind von einem magnetischen Feld \(\overrightarrow H \) umgeben. Stromfluss verändert nämlich den umgebenden Raum, indem er dort ein magnetisches Feld erzeugt.
Magnetische Feldlinien zeigen den Verlauf des Feldes, wobei magnetische Feldlinien immer geschlossen sind oder sie winden sich unendlich, ohne in sich zurückzulaufen, man spricht daher von einem sogenannten Wirbelfeld. Es gibt keine offenen - also nur geschlossene - magnetischen Feldlinien, weil ein Wirbelfeld keine Quellen und keine Senken hat. Magnetische Feldlinien verlaufen in Richtung vom Nord- zum Südpol.
Die Dichte der Feldlinien (also wie eng oder weit die Feldlinien auseinander liegen) ist ein Maß für die Feldstärke.
Magnetische Feldstärke
Magnetische Feldstärke → Magnetostatik; Elektrische Feldstärke → Elektrostatik;
Die magnetische Feldstärke \(\overrightarrow H\) oder auch magnetische Erregung genannt, ist eine vektorielle Größe, welche die Stärke und die Richtung eines magnetischen Feldes und somit die Fähigkeit des magnetischen Feldes, eine Kraft auf einen darin enthaltenen magnetischen Pol auszuüben, angibt. Ihre Ursache sind elektrische Ströme. Ihre Einheit ist Ampere pro Meter \(\left[ H \right] = \dfrac{A}{m}\). Die magnetische Feldstärke entspricht der magnetischen Spannung Um, bzw. der magnetischen Durchflutung Theta, beide in Ampere A, bezogen auf die Wegeinheit l.
\(\overrightarrow H = \dfrac{{\Delta {U_m}}}{{\Delta l}} = \dfrac{{\Delta \Theta }}{{\Delta l}}\)
Magnetische Flussdichte
Magnetische Flussdichte → Magnetostatik; Elektrische Flussdichte → Elektrostatik;
Die magnetische Flussdichte \({\overrightarrow B }\), auch magnetische Induktion genannt, ist ein vektorielles Maß für die örtliche Intensität des Magnetfeldes, zufolge einer magnetischen Feldstärke \( \overrightarrow H\) . Die beiden Größen sind im Vakuum über die magnetische Feldkonstante \({\mu _0}\) verknüpft. Die magnetische Feldkonstante \(\mu={\mu _r} \cdot {\mu _0}\) ist ein Maß für die Durchlässigkeit eines Materials für magnetische Felder.
\(\begin{array}{l} \overrightarrow B = {\mu _r} \cdot {\mu _0} \cdot \overrightarrow H \\ \left[ {\overrightarrow B } \right] = \dfrac{{{\rm{Vs}}}}{{{\rm{A}} \cdot {\rm{m}}}} \cdot \dfrac{{\rm{A}}}{{\rm{m}}}{\rm{ = }}\dfrac{{{\rm{Wb}}}}{{{{\rm{m}}^{\rm{2}}}}}{\rm{ = }}\dfrac{{\rm{N}}}{{{\rm{A}} \cdot {\rm{m}}}}{\rm{ = T}} \end{array}\)
mit:
\({\mu _0} = 4\pi \cdot {10^{ - 7}}\dfrac{{Vs}}{{Am}}\)
Die magnetische Flussdichte \({\overrightarrow B }\) ist ein auf den Querschnitt bezogener Fluss \(\vec B = \dfrac{{d{\rm{\Phi }}}}{{dA}}\) und erlaubt im Gegensatz zum querschnittsabhängigen Fluss \(\Phi \) eine Exklusivaussage über die herrschende Feldstärke.
Magnetische Flussdichte B um einen stromdurchflossenen Leiter
Fließt durch einen unendlich langen geraden Leiter ein Strom der Stärke I, so ergibt sich der Betrag der magnetischen Flussdichte B im Abstand r vom Leiter wie folgt:
\(B = {\mu _0} \cdot \dfrac{1}{{2\pi r}} \cdot I\)
Die Feldlinien des Magnetfeldes verlaufen dabei in konzentrischen Kreisen senkrecht zum stromdurchflossenen Leiter.
Magnetische Flussdichte B im Inneren einer stromdurchflossenen Spule
\(\overrightarrow B = \dfrac{{n \cdot {\mu _0} \cdot I}}{{{l_{Spule}}}}\)
bzw. wenn die Spule einen Kern hat:
\(\overrightarrow B = \dfrac{{n \cdot {\mu _r} \cdot {\mu _0} \cdot I}}{{{l_{Spule}}}}\)
Tesla (T)
Das Tesla T ist die Einheit der magnetischen Flussdichte. Einem Tesla entspricht jene magnetische Flussdichte, die auf einen 1m langen Leiter, der von einem Strom von 1 A durchflossen wird, eine Kraft von 1 N ausübt. 1 T ist eine sehr große Einheit.
\(\left[ {1 \cdot T = 1 \cdot \dfrac{{V \cdot s}}{{{m^2}}} = 1 \cdot \dfrac{N}{{A \cdot m}} = 1 \cdot \dfrac{{Wb}}{{{m^2}}} = 1 \cdot \dfrac{{kg}}{{A \cdot {s^2}}}} \right]\)
- Das Erdmagnetfeld beträgt ca \(4 \cdot {10^{ - 5}}T\).
- In der Magnetresonanztomographie, einem bildgebenden Verfahren zur Darstellung der Gewebestruktur, erzeugt ein 34 Tonnen Magnet mit 270 Tonnen Eisen zur Abschirmung bis zu 7 Tesla.
Unterschied zwischen Induktion B und Induktivität L
Die magnetische Flussdichte B wird manchmal auch magnetische Induktion genannt. Da "Induktion" und "Induktivität" auf Grund der gemeinsamen ersten 7 Buchstaben sehr ähnlich klingen, sei hier auf den Unterschied hingewiesen.
- Magnetische Flussdichte B - sie wird auch magnetische Induktion genannt - ist ein Maß dafür, wie stark ein Magnetfeld ist. Ihre Einheit ist das Tesla.
- Induktivität L ist eine Eigenschaft einer Spule und hängt nur von deren geometrischer Bauform ab. Ihre Einheit ist das Henry.
Magnetischer Fluss Phi
Magnetische Fluss → Magnetostatik; Elektrische Fluss → Elektrostatik;
Allgemein bezeichnet man jedes Flächenintegral über eine Vektorgröße als Fluss. Der magnetische Fluss \(\Phi\) (sprich: “Phi“) mit der Einheit Weber, ist ein Maß dafür, wie viel Feld \(\overrightarrow B\) etwa aus dem N-Pol eines Magneten austritt. Er gibt die Gesamtzahl aller Feldlinien an, die von einer Spule erzeugt werden.
\(\begin{array}{l} \Phi = \int\limits_A {\overrightarrow B \,\,d\overrightarrow A } \\ \left[ \Phi \right] = Wb \end{array}\)
Der magnetische Fluss \(\Phi\) ist ein Skalar. Der magnetische Fluss ist nur für eine Fläche im Raum definiert, daher auch das Flächenintegral, nicht aber für jeden einzelnen Punkt im Raum. In der Praxis wird daher selten mit dem magnetischen Fluss, sondern mit der magnetischen Flussdichte B gearbeitet.
- Im inhomogenen Feld ergibt sich der magnetische Fluss \(\Phi\), wenn man die magnetische Flussdichte \(\overrightarrow B\) über den Querschnitt \(\overrightarrow A\) aufsummiert (aufintegriert).
- Im homogenen Feld ist der magnetische Fluss \(\Phi\) das „in-Produkt“ aus Felddichte \(\overrightarrow B\) und orientiertem Querschnitt \(\overrightarrow A\) gemäß: \(\Phi = \overrightarrow B \cdot \overrightarrow A \cdot \cos \left( {\angle \overrightarrow B ,\overrightarrow A } \right)\). Der magnetische Fluss hat sein Maximum wenn \(\overrightarrow B \parallel \overrightarrow A\)
Der magnetische Fluss \(\Phi\) ist - vergleichbar zur elektrischen Stromstärke I - die Wirkung einer magnetischen Spannung Um und fließt durch einen materialabhängigen magnetischen Widerstand Rm.
Nachfolgende Gleichung liefert den Zusammenhang zwischen magnetischem Fluss Phi und magnetischer Durchflutung Theta:
\(\Phi = \dfrac{{{U_m}}}{{{R_m}}} = \dfrac{\Theta }{{{R_m}}}\)
Magnetische Durchflutung Theta, zugleich magnetische Spannung Um
Die magnetische Durchflutung \(\Theta\) dient zur Berechnung einer, durch einen elektrischen Storm erzeugten, magnetischen Feldstärke.
\(\Theta = \sum\limits_k {{I_k}} = \int\limits_A {\overrightarrow S \,\,d\overrightarrow A } = {U_m}\)
Die magnetische Durchflutung einer Spule ergibt sich aus Strom mal Windungszahl.
\(\Theta = I \cdot n\)
Die Einheit der magnetischen Durchflutung ist das Ampere bzw. die Amperewindungen.
Eine Spule mit 600 Windungen übt bei einem Strom von 2A eine gleich große Kraft auf ein Eisenstück aus, wie eine Spule mit 1200 Windungen und einem Strom von 1A. Die Windungszahl n hat als Einheit 1.
Die magnetische Durchflutung \(\Theta \) bzw die magnetische Spannung, ist die Ursache für das Vorhandensein einer magnetischen Feldstärke H.
Der nachfolgende Zusammenhang wird Durchflutungssatz genannt und in der Mikro-Lerneinheit „Elektrodynamik“ näher besprochen
\(\Theta = {U_m} = \mathop \oint \limits_s \vec H{\mkern 1mu} {\mkern 1mu} d\vec s = \mathop \smallint \limits_A \vec S{\mkern 1mu} {\mkern 1mu} d\vec A = \mathop \sum \limits_k {I_k}\)
Zusammenhang elektrische Feldkonstante, magnetische Feldkonstante und Lichtgeschwindigkeit
Die Lichtgeschwindigkeit verknüpft die elektrischer Feldkonstante und magnetischer Feldkonstante wie folgt:
\({c_0} = \dfrac{1}{{\sqrt {{\varepsilon _0} \cdot {\mu _0}} }}\)
Magnetische Feldkonstante Mü
Magnetische Feldkonstante → Magnetostatik; Elektrische Feldkonstante → Elektrostatik;
Unterschiedliche Materialien haben eine unterschiedliche Durchlässigkeit für magnetische Felder. Das Maß dafür ist die magnetische Feldkonstante bzw. Permeabilität \({\mu}\). Die magnetische Durchlässigkeit eines Stoffs \({\mu}\) (sprich: „Mü“), ist das Produkt aus der magnetischen Feldkonstante die im Vakuum gilt \({\mu _0}\) und einem materialspezifischen dimensionslosen Faktor \({\mu _r}\)
Für Luft ist \({\mu _r} \approx 1\). Luft und Vakuum leiten daher sehr schlecht. Ferromagnetische Stoffe hingegen haben eine hohe magnetische Durchlässigkeit \({\mu _{r,\,Fe}} \approx 200\). D.h. die magnetischen Kraftlinien schließen sich bevorzugt über Eisenwege und nur kleine Streuanteile gehen über Luft. Die magnetische Leitfähigkeit von CU: \({\mu _{r,\,Cu}} \approx 1\)
\(\eqalign{ & \mu = {\mu _r} \cdot {\mu _0} \cr & \left[ \mu \right] = \dfrac{{Vs}}{{Am}} \cr & \left[ {{\mu _r}} \right] = 1 \cr & {\mu _0} = \dfrac{1}{{{\varepsilon _0} \cdot {c^2}}} = 4 \cdot \pi \cdot {10^{ - 7}}\dfrac{{Vs}}{{Am}} \cr} \)
Materialien unterscheiden sich erheblich bezüglich ihrer relativen Permeabilität. Diamagnetische Stoffe besitzen eine relative Permeabilität zwischen 0 und 1. Ein Supraleiter 1. Art verdrängt ein von außen vorhandenes Magnetfeld vollständig aus seinem Inneren und hat daher \({\mu _{r,Supraleiter}} = 0\). Für Wasser und Luft gilt: \({\mu _{r,H2O}} = 0,999991;\,\,\,\,\,{\mu _{r,Luft}} = 1,0000004\). Für Eisen gilt der Bereich \({\mu _{r,Eisen}} \approx 300...10000\). Für amorphe oder nanokristalline Metalle liegt die relative Permeabilität bei Werten bis einige Hundertausend.
Um eine bestimmte magnetische Induktion L etwa in Eisen hervorzurufen, bedarf es zufolge \(\overrightarrow B = \mu \cdot \overrightarrow H\) einer weit geringeren magnetischen Feldstärke \( \overrightarrow H\) , als etwa für die gleiche magnetische Induktion L in Luft erforderlich wäre. Wenn allerdings im Eisen alle Elementarmagnete ausgerichtet sind, d.h. im Bereich sehr hoher Sättigung, ist die Zunahme der magnetischen Flussdichte \(\overrightarrow B\) bei weiterer Steigerung der äußeren magnetischen Feldstärke \(\overrightarrow H\) schließlich nicht mehr größer als in Luft.
Rechnenbeispiel zum Zusammenhang: magn. Durchflutung, magn. Feldstärke und magn. Flussdichte
Eine Spule mit n=5000 Windungen wird von einem Strom I=10mA durchflossen.
1. Teilaufgabe
Wie groß ist die magnetische Durchflutung der Spule?
\(\Theta = \sum\limits_k {{I_k}} \)
\(\Theta = I \cdot n = \left( {10 \cdot {{10}^{ - 3}}} \right) \cdot \left( {5 \cdot {{10}^3}} \right) = 50A\)
Die Länge einer mittleren Feldlinie beträgt 20cm.
2. Teilaufgabe
Wie groß ist die magnetische Feldstärke?
\(H = \dfrac{\Theta }{{{l_{Mittel}}}} = \dfrac{{50A}}{{0,2m}} = 250\frac{A}{m}\)
Bei der Spule handle es sich um eine Luftspule mit \({\mu _r} = 1\)
3. Teilaufgabe
Wie groß ist die magnetische Flussdichte?
\(B = {\mu _0} \cdot {\mu _r} \cdot H = 4 \cdot \pi \cdot {10^{ - 7}} \cdot 1 \cdot 250 \approx 0,314mT\)
In die Luftspule wird ein Eisenkern mit \({\mu _r} = 6000\) eingebracht.
4. Teilaufgabe
Wie groß ist die magnetische Flussdichte?
\(B = {\mu _0} \cdot {\mu _r} \cdot H = 4 \cdot \pi \cdot {10^{ - 7}} \cdot 6000 \cdot 250 \approx 1,885T\)
Schon den nächsten Urlaub geplant?
Auf maths2mind kostenlos auf Prüfungen vorbereiten!
Nach der Prüfung mit dem gesparten Geld deinen Erfolg genießen.
rgb(244,123,130)
Bild
Gleichstrommaschine
Vorab eine Mindmap zu den Inhalten dieser Mikro-Lerneinheit
Bild

Stator bzw. Ständer
ist die feststehende Komponente einer rotierenden Maschine. Der Stator der Gleichstrommaschine besteht aus (geblechtem) Stahl und setzt sich aus dem Jochring und den Hauptpolen zusammen.
Jochring
dient als Rückschluss für den magnetischen Fluss. Am Innenumfang des Jochrings befinden sich entweder
- die Haupt- oder Erregerpole, oder alternativ
- Permanentmagnete
von denen, die zum Aufbau des Erregerfeldes, erforderliche Durchflutung ausgeht.
Erregerwicklung
Ein Hauptpol setzt sich aus einem Polkern und einem Polschuh zusammen. Die Erregerwicklung sitzt am Polkern. Die Erregerwicklung kann auf folgende Arten mit Erregerstrom, der natürlich ein Gleichstrom ist und ein Erreger-Gleichfeld erzeugt, gespeist werden:
- Fremderregt, mittels einer separaten Gleichstrom-Spannungsquelle
- Eigenerregt, bei Maschinen, die über einen Restmagnetismus zum Anlauf verfügen, man unterscheidet
- Nebenschluss: Die Erregerwicklung liegt parallel zur Ankerwicklung
- Hauptschlss: Die Erregerwicklung liegt in Serie zur Ankerwicklung und wird somit vom Ankerstrom durchflossen
- Doppelschluss: Die Maschine besitzt eine Nebenschluss- und eine Hauptschlusswicklung.
Pollücken
In den Pollücken, zwischen den Hauptpolen, befinden sich meistens Wendepole, die in Serie zum Anker geschaltet sind.
Polpaarzahl
Leistungsstärkere Maschinen haben nicht nur 2 Hauptpole, sondern verteilt am Ankerumfang p Polpaare, wobei „p“ die Polpaarzahl ist.
- Je Polpaar schleift eine Plus- und eine Minusbürste am Kommutatorumfang entlang, wobei gleichnamige Bürsten miteinander verbunden sind. Die Bürsten befinden sich in der geometrisch neutralen Zone.
Lager, zur Aufnahme des Ankers
An den Stirnseiten des Ständers sind Lager befestigt, in denen sich der Anker drehen kann.
Bürsten
Am Stator der Gleichstrommaschine sind Halter so angebracht, dass Kohlebürsten mit verstellbarem Druck auf der Umfangsfläche des Stromwenders gleiten können. Die Bürsten stehen in der Mitte zwischen zwei ungleichnamigen Magnetpolen.
Wendepole
Um die Ankerrückwirkung im Bereich zwischen den Polen aufzuheben, gibt es bei Gleichstrommaschinen ab 1 kW Leistung, die Wendepole, die sich mittig zwischen den am Stator befestigten Hauptpolen, in der sogenannten Pollücke, befinden. Die Wendepole tragen eine mit der Ankerwicklung in Reihe geschaltete Wendepolwicklung. Eine zu stark bemessene Wendepolwicklung führt zu Frühwendung oder Überkommutierung. Im Motorbetrieb führt dies zu einer Feldschwächung, der zufolge die Drehzahl steigt, was zu Lasten der Stabilität des Motors geht.
Kompensationswicklung
Gleichstrommaschinen ab 100 kW haben in den Hauptpolschuhen, unmittelbar gegenüber dem Anker, noch eine Kompensationswicklung zwecks Unterdrückung der Ankerrückwirkung im Bereich direkt unter den Polschuhen. Diese Kompensationswicklung ist wie auch die Wendepolwicklung in Serie zum Anker geschaltet.
Die vollendetste Form der Gleichstrommaschine ist also jene mit einer Kompensationswicklung und Wendepolen. Die Kompensationswicklung unterdrückt die Luftspaltfeldverzerrung unter den Polschuhen und die Wendepole heben das Ankerquerfeld in der geometrisch neutralen Zone auf und erzeugen überdies ein für eine gute Stromwendung notwendiges Wendefeld.
Anker, zugleich Läufer
Der Anker besteht aus geschichteten zylinderförmigen Dynamoblechen. In dessen Außenumfang liegen in Nuten eingebettet, die Ankerspulen. Am Ende des Ankers sitzt der Kommutator als Stromwender. Der Anker ist jene Wicklung einer elektrischen Maschine, in die vom Erregerfeld eine Spannung induziert wird. Durch den Ankerstrom entsteht eine - unerwünschte - Ankerrückwirkung, d.h. eine Verzerrung des Erregerfeldes.
Jede Spule ist jeweils am Anfang und am Ende an eine separate Stromwenderlamelle des Kommutators durch Hartlöten angeschlossen. Als Teil des Ankers dreht sich der Kommutator samt seinen Lamellen und den damit fest verbundenen Spulen.
Kommutierung
Stromwendung ist bei bürstenbehafteten Gleichstrommaschinen erforderlich, damit der Stromfluss im sich drehenden Anker so umgeschaltet wird, dass das Ankerfeld den Rotor beständig in dieselbe Richtung antreibt. Der Verlauf, der in der Ankerwicklung induzierten Spannung und somit auch des Stroms eines Gleichstromgenerators ist \( + \to 0 \to - \to 0 \to + \) und somit eine Wechselspannung! Diese Wechselspannung in der Ankerwicklung wird durch Kommutator und Bürsten mechanisch gleichgerichtet. Um eine möglichst glatte Spannung im Generatorbetrieb zu erzielen, bringt man auf dem Anker möglichst viele Spulen an. Ihrer Anzahl ist jedoch durch die Lamellenbreite des Kommutators eine Grenze gesetzt.
Als Kommutierungszeit bezeichnet man jene Zeit, die der Strom zur Richtungsumkehr hat, also während die Bürste die Spule kurzschließt. Sie ergibt sich aus dem Quotienten von Bürstenbreite und Kommutatorumfangsgeschwindigkeit. Falls zu dem Zeitpunkt, zu dem der Schlitz zwischen benachbarten Kommutatorstegen den Bereich der Bürste verlässt, der Strom noch nicht vollständig kommutiert ist, wird dies nun durch einen Lichtbogen zwischen ablaufender Bürstenkante und Kommutatorsegment erzwungen, wodurch die Gefahr eines Bürstenrundfeuers entsteht.
Windung, Spule und Wicklung
Jede Ankerspule kann aus mehreren Windungen bestehen. Jede Spule erfordert 2 Nuten, eine für die Hin- und eine für die Rückleitung. Die einzelnen Spulen werden aber nicht nur an deren Anfang und Ende je an eine Kommutatorlamelle angeschlossen, sondern zudem spulenseitig zu Wicklungen zusammengeschlossen.
Man unterscheidet zwischen Trommel-, Schleifen- und Wellenwicklung.
- Bei der Schleifenwicklung wird das Ende einer Spule mit dem Anfang der unmittelbar benachbarten Spule verbunden. D.h. das Ende der einen Spule und der Anfang der benachbarten Spule teilen sich ein und dieselbe Stromwenderlamelle. Bei der Schleifenwicklung liegt eine Spule zwischen benachbarten Stromwenderlamellen.
- Bei der Wellenwicklung wird das Ende einer Spule mit dem Anfang jener Spule verbunden, die sich gleichliegend unter dem nächsten Polpaar befindet. So wird durch nur p Spulen, mit p = Polpaarzahl, ein kompletter Ankerumlauf zurückgelegt. Das Ende der p-ten Spule darf aber nicht mit mit jener Stromwenderlamelle zusammentreffen, an die der Anfang der ersten Spule angeschlossen wurde, da es sonst es einen Kurzschluss gibt, sondern muss um eine Lamelle versetzt sein. Bei der Wellenwicklung liegen p Spule zwischen benachbarten Stromwenderlamellen.
Ankerrückwirkung
Der Ankerstrom erzeugt ein – unerwünschtes – Ankerfeld, dessen Achse senkrecht zur Hauptfeldrichtung liegt. Daher spricht man auch von einem Ankerquerfeld bzw. von Ankerrückwirkung, da durch die Überlagerung des Ankerquerfeldes, mit dem Erregerfeld der Hauptpole, eine Feldverzerrung entsteht. (Gegenmaßnahme: Kompensationswicklung)
Durch die Überlagerung vom Ankerquerfeld mit dem Erregerfeld wird das aus den beiden Feldern resultierende Hauptfeld
- an auflaufenden Polkante verstärkt, wodurch es, zufolge magnetischer Sättigung, zu einer Feldschwächung gegenüber Leerlauf kommt.
- an der ablaufenden Polkante geschwächt, wodurch es ebenfalls zu einer Feldschwächung gegenüber Leerlauf kommt.
Neutrale Zone und Bürstenverschiebung
Die neutrale Zone befindet sich dort, wo der Geschwindigkeitsvektor v der umlaufenden Ankerschleife parallel zur magnetischen Flussdichte B des Luftspaltfeldes ist, da dann keine Urspannung induziert wird, da das Kreuzprodukt zweier paralleler Vektoren Null ist.
\({e_{ib,12}} = \mathop \smallint \limits_1^2 {E_b}\,ds = \mathop \smallint \limits_1^2 \left( {\vec v \times \vec B} \right)\,\,ds\)
Zufolge der Ankerrückwirkung kommt es zu einer Verschiebung der neutralen Zone, also von jenem Wicklungsteil des Ankers, in dem keine Spannung induziert wird und wo die Bürsten stehen müssen, damit es zu keinem Bürstenfeuer kommt. Übersteigt die Spannung 35 V, zwischen benachbarten Stegen des Stromwenders, so kann es sogar zu Rundfeuer kommen, also zu einem Lichtbogen zwischen Bürsten unterschiedlicher Polarität, wodurch das Netz kurzgeschlossen wird. (Gegenmaßnahme: Wendepole)
Bei Maschinen ohne Wendepole ist deshalb eine Bürstenverschiebung erforderlich, um die Bürsten wieder in die neutrale Zone zu bringen. Leider entspricht einer bestimmten Last auch eine bestimmte Bürstenstellung, sodass die Stromwendung bei geringer Last beschleunigt und bei größerer Last verzögert wird. Eine Bürstenverschiebung eignet sich daher nicht für Maschinen mit veränderlicher Belastung.
Beim Generator muss man die Bürsten in Drehrichtung und beim Motor gegen die Drehrichtung des Ankers verschieben. Dies kann zu falschen Bürstenstellungen beim Reversierbetrieb führen.
Eine Gleichstrommaschine kann ohne Umbau als Motor oder als Generator betrieben werden.
Gleichstrommaschine als Motor
Im Motorbetrieb wird der Gleichstrommaschine ein Ankerstrom über die feststehenden Bürsten und die Kollektorlamellen zugeführt. Wenn zeitgleich ein magnetischer Fluss der Hauptpole am Stator vorhanden ist, d.h. wenn die Hauptpolspulen (=Feldspulen) von einem Erregerstrom durchflossen werden, so entsteht durch den in der Ankerwicklung fließenden Strom eine Lorentzkraft, der zufolge sich der Rotor gemäß der Rechte-Hand-Regel dreht. Der aus Bürsten und Kollektor bestehende Stromwender sorgt dafür, dass die umlaufenden Ankerwicklungen den Strom so zugeführt bekommen, dass ein größtmögliches Drehmoment entsteht.
Befindet sich ein stromdurchflossener Leiterdraht in einem Magnetfeld, so ist die Höhe der Lorentzkraft FL proportional zur Stromstärke i die durch den Leiter fließt, zur Länge s des stromdurchflossenen Leiters und zur magnetischen Flussdichte B, welche die Stärke des Magnetfeldes an einem bestimmten Punkt im Luftspalt und in eine bestimmte Richtung beschreibt.
\(\overrightarrow {{F_L}} = i \cdot \mathop \smallint \limits_0^l \left( {d\vec s \times \vec B} \right) = i \cdot \left( {\vec l \times \vec B} \right)\)
Gleichstrommaschine als Generator
Im Generatorbetrieb wird dem Läufer Rotationsenergie von einer gekuppelten (Wasser- / Dampf-) Turbine zugeführt, wodurch der Anker mechanisch gedreht wird. Die in den Ankernuten befindlichen Spulen schneidet beim Rotieren die von den auf dem Ständer sitzenden Hauptpolen erzeugten Feldlinien des Erregerfeldes, wodurch in den Ankerspulen eine Wechselspannung induziert wird.
Durch den Einsatz eines Kommutators kann aus dieser Wechselspannung eine pulsierende Gleichspannung erzeugt werden.
Schaltet man die einzelnen Ankerspulen hingegen zu Ankerwicklungen zusammen, werden die Schwankungen der induzierten Gleichspannung geringer.
Bewegungsinduktion eib - Spule bewegt sich
Durch die Bewegung der Ankerspule in einem konstanten Erreger-Magnetfeld B wird, zufolge der auf die beweglichen Ladungsträger des Leiters ausgeübte Lorentzkraft, eine Urspannung induziert. Das Linienintegral zwischen 2 Klemmen einer Leiterschleife heißt „induzierte Urspannung zufolge der Bewegung“. Sie entsteht, wenn das Magnetfeld B konstant bleibt, und sich darin eine Spule bewegt
\({e_{ib,12}} = \mathop \smallint \limits_1^2 {E_b}\,ds = \mathop \smallint \limits_1^2 \left( {\vec v \times \vec B} \right)\,\,ds\)
Man unterscheidet Gleichstrommaschinen dadurch, wie der Strom durch die Anker- und die Hauptpolwicklung fließt.
Reihenschlussmaschine
Bei einer Reihenschluss- oder Hauptschlussmaschine sind die Anker- und die Hauptpolwicklung in Serie geschaltet. D.h. derselbe Strom fließt zuerst durch die Ankerwicklung und danach durch die Hauptpolwicklung. Die Reihenschlussmaschine hat als Generator die entgegengesetzte Drehrichtung zum Motorbetrieb. Damit beim Reversierbetrieb die Drehrichtung beibehalten wird, muss die Maschine umgeklemmt werden. Reihenschlussmaschinen haben ein hohes Anlaufmoment und eignen sich daher z.B. für Elektrolokomotiven.
Die Erregerwicklung der Reihenschlussmaschine darf im Gegensatz zur Nebenschlussmaschine nicht hochohmig sein, da derselbe Strom auch durch die Ankerwicklung fließt. Die Erregerwicklung der Reihenschlussmaschine besteht aus wenigen Windungen mit großem Drahtquerschnitt.
Bei einem Reihenschlussmotor sind Nutzbremsungen (Rekuperation) nicht möglich, da sich bei unveränderter Schaltung die Stromrichtung in der Anker- und in der Erregerwicklung auf Grund der Serienschaltung zeitgleich umkehrt. Daher haben Reihenschlussmaschinen im Motor- und im Generatorbetrieb entgegengesetzte Drehrichtungen. Um die Drehrichtung beizubehalten, müsste man die Erregerwicklung umklemmen.
Nebenschlussmaschine
Bei einer Nebenschlussmaschine sind die Anker- und die Hauptpolwicklung parallelgeschaltet, wodurch unterschiedlich hohe Ströme durch die Anker- bzw. Hauptpolwicklung fließen. Bei der Nebenschlussmaschine werden die Anker- und die Erregerwicklung durch eine einzige Spannungsquelle versorgt. Zufolge der Parallelschaltung ist die Ankerspannung gleich hoch wie die Erregerspannung. Die Nebenschlussmaschine hat als Motor und als Generator den gleichen Drehsinn.
Die Erregerwicklung der Nebenschlussmaschine besteht aus vielen Windungen dünnen Drahtes.
Nebenschlussmaschinen eignen sich speziell für Anwendungen mit konstanter Drehzahl, die nahezu Lastunabhängig ist. Leider nimmt die Drehzahl und die Stromaufnahme beim Zusammenbrechen des Erregerfeldes dramatisch zu und die Maschine neigt zum Durchgehen.
\(n = \frac{{U - \left( {{R_{A,V}} + {R_A}} \right) \cdot {I_A}}}{{{k_1} \cdot \Phi }}\)
Mit n als Drehzahl, U als Klemmenspannung, mit RA,V + RA als Ankerwiderstand, mit IA als Ankerstrom, k1 als Motorkonstante und Phi als magnetischen Fluss.
Die Drehzahlregelung kann auf zwei Arten erfolgen:
- Über einen Vorwiderstand RA,V der Ankerwicklung, was den Ankerstrom verringert, was zu einer Verringerung von Drehzahl und Drehmoment führt. Dies Form der Regelung ist einfach aber auf Grund des hohen Ankerstroms stark verlustbehaftet.
- Über den Vorwiderstand RF,V der Erregerwicklung, wodurch der magnetische Fluss verringert wird, was ebenfalls zu einer Verringerung der Drehzahl führt. Diese Form der Regelung ist komplexer, aber effizienter als die Regelung über den Ankervorwiderstand.
Das Drehmoment \({M_i} = {k_2} \cdot {I_A} \cdot \Phi \) des Nebenschlussmotors ist proportional zum Ankerstrom, da der magnetischen Fluss konstant ist, weil der Erregerkreis unabhängig vom Ankerkreis ist . k2 ist eine konstruktionsabhängige Konstante.
Die Drehzahl-Drehmoment-Kennlinie eines Nebenschlussmotors ist eine Hyperbel. Bei kleiner Ankerstromstärke ist das Drehmoment gering, aber die Drehzahl ist hoch. Bei großer Ankerstromstärke ist das Drehmoment groß, aber die Drehzahl ist gering.
Die beiden unterschiedlichen Maschinenkonstanten k1 in der Formel für die Drehzahl n bzw. k2 in der Formel für das Drehmoment M werden durch Messungen an dem Motor bestimmt. Dazu wird der Motor mit einem bestimmten Ankerstrom betrieben und die Drehzahl und der magnetische Fluss werden jeweils gemessen.
Wird ein Nebenschlussmotor im gleichen Umlaufsinne, in dem er zuvor als Motor lief, mit einer so großen Drehzahl von außen angetrieben, sodass seine induzierte Spannung Ui größer als die Klemmenspannung U wird, so geht er – ohne dass an der Schaltung etwas geändert werden müsste – in den Generatorzustand über. D.h eine Nebenschlussmaschine kann ohne Schaltungsänderung bei gleichem Drehsinn als Motor und als Generator betrieben werden. Rekuperation ist also möglich, denn in diesem Fall liefert er Energie zurück und kann daher für Nutzbremsungen verwendet werden.
Fremderregte Maschine
Wenn die Nebenschussmaschine an einem starren Netz hängt, die Klemmenspannung also unabhängig vom gezogenen Strom ist, ist ihr Betriebsverhalten dem der fremderregten Maschine ident.
Bei der fremderregten Maschine handelt es sich um eine Nebenschlussmaschine, bei der Anker- und Hauptpolwicklung durch Ströme aus voneinander unabhängigen Spannungsquellen durchflossen werden. Die Drehmoment-Drehzahl-Kennlinie ist im Falle des fremderregten Gleichstrommotors eine Gerade.
Traktionsmotore als Antriebe für Schienenfahrzeuge
- Gleichstrom-Reihenschlussmotoren sind, wegen ihrer guten Regelbarkeit und dem hohen Anfahrdrehmoment, ideale Antriebe für Schienenfahrzeuge.
- Bei Straßenbahnen und U-Bahnen erfolgt die Speisung direkt über 3 kV Gleichstrom. Dieser wird in Gleichrichterstationen entlang der Strecke aus Drehstrom, welcher aus Umspannwerken des Verteilnetzes zugeführt wird, gewonnen.
- Bei Fernzügen ist es wirtschaftlicher das Bahnstromnetz als Einphasen-Wechselstrom-Netz zu betreiben. Im DACH-Raum sowie in Norwegen und Schweden hat man sich für 16,7 Hz bei 15 kV Fahrdraht-Spannung entschieden. Die Lokomotive führt dabei eine Stelltransformator mit.
- Der Einsatz von Leistungselektronik ermöglicht heute den Einsatz von umrichtergespeisten Drehfeldmaschinen und somit den Wegfall von verschleißbehafteten bürstenbasierten mechanischen Kommutatoren. Heute werden der Leistungsteil, der Steuerteil und die elektronisch kommutierte Maschine als Einheit hergestellt, die es zudem ermöglicht zwischen Netzen mit 16,7 Hz und solchen mit 50 Hz (Frankreich,...) ohne Lokomotivenwechsel zu verkehren.
Gleichstrom-Verbundmotoren
Beim Gleichstrom-Verbundmotor (auch Doppelschluss- oder Compoundmotor) wird ein Teil der Hauptpolwicklung wie bei der Reihenschlussmaschine in Serie zur Ankerwicklung und der andere Teil der Hauptpolwicklung wie bei der Nebenschlussmaschine parallel zur Ankerwicklung geschaltet. Diese Kombination verleiht dem Verbundmotor folgende Eigenschaften:
- Hohes Drehmoment bei niedrigen Drehzahlen und somit ein gutes Anlaufverhalten auf Grund der Reihenschlusswicklung
- Stetige Drehzahlregelung da durch die Nebenschlusswicklung die Drehzahl des Motors stufenlos geregelt werden kann.
Gleichstrom Verbundmotoren werden häufig in Anwendungen eingesetzt, bei denen hohe Drehmomente bei niedrigen Drehzahlen erforderlich sind, z. B. in Aufzügen, Kränen und Elektrofahrzeugen.
Bürstenlose Gleichstrommaschine - BLDC Maschinen (Brushles Direct Current)
Heute kommen zunehmend bürstenlos kommutierte Gleichstrommotoren zum Einsatz, deren Aufbau mehr einer selbstgeführten Synchronmaschine als einer konventionellen Gleichstrommaschine entspricht.
Wir vergleichen die BLDC-Maschine nachfolgend mit einer Gleichstrommaschine, die über einen Kommutator verfügt.
- Im Rotor eines bürstenlosen Gleichstrommotors befinden sich Permanentmagnete (und nicht im Stator).
- Im Stator befindet sich in Nuten eine dreiphasige Drehstrom-Erregerwicklung, die elektronisch so angesteuert wird, dass ein magnetisches Drehfeld entsteht (und nicht ein Gleichfeld).
- Eine Dreiphasen BLCD-Maschine hat 3 Erregerspulen am Stator und 3 Pole, die von den Permanentmagneten am Rotor stammen.
- Das Drehmoment entsteht durch die Wechselwirkung zwischen dem Erregerfeld ausgehend vom Stator und dem Feld der Permanentmagneten im Rotor.
- Der Betriebsstrom fließt in den in Nuten befindlichen Drehstromwicklungen im Stator (und nicht im Rotor).
- Eine Elektronik überwacht die Position der sich mit dem Rotor drehenden Permanentmagnete mittels eines Positionsgebers (z.B. 3 Hall-Sensoren) und schaltet die Stromrichtung in den Erregerwicklungen im Stator so um, dass ein umlaufendes Drehfeld entsteht, und ein Drehmoment auf den Rotor einwirkt.
- Statt einer Kommutierung des Ankerstroms im Läufer findet also eine leistungselektronische Schaltung der Stromrichtung in den Erregerwicklungen des Stators statt. Die Drehzahlregelung einer BLDC-Maschine erfolgt durch die Regelung der Spannung bzw. der Frequenz in den Erregerwicklungen.
Spezifischer elektrischer Widerstand bzw. ohmscher Widerstand
Der spezifische elektrische Widerstand \(\rho\) gibt für ein bestimmtes Material an, wie groß dessen Widerstand R bei 1m Leitungslänge l und einem Leiterquerschnitt A von 1 mm² ist. Mit Hilfe des materialabhängigen spezifischen Widerstands kann man den ohmschen elektrischen Widerstand bei bekannter Leitergeometrie (Länge, Querschnitt) berechnen.
Innerhalb begrenzter Temperaturbereiche ändert sich der spezifische elektrische Widerstand linear mit der Temperatur, wobei man zwischen Kalt- und Heißleitern unterscheidet. Reine Metalle sind Kaltleiter, d.h. sie haben einen positiven Temperaturkoeffizienten, der zwischen 0,09% und 0,6% beträgt. D.h. ihr spezifischer und somit ihr ohmscher Widerstand steigen bei zunehmender Temperatur an.
\(R = \dfrac{{\rho \cdot l}}{A} = \dfrac{l}{{\kappa \cdot A}}\)
| R | ohmscher Widerstand in "Ohm" \(\Omega\) |
| G | elektrischer Leitwert mit der Einheit Siemens S |
| \(\rho\) | spezifischer elektrischer Widerstand "Rho" in \(\dfrac{{\Omega \cdot m{m^2}}}{m}\) |
| l | Länge der Leitung in m |
| A | Querschnitt der Leitung in mm2 |
| \(\kappa\) | spezifischer Leitwert "Kappa" oder elektrische Leitfähigkeit \(\dfrac{m}{{\Omega \cdot mm^2}}\) |
Elektrischer Leitwert
Der elektrische Leitwert entspricht dem Kehrwert vom elektrischen Widerstand. Ein Leiter welcher elektrischen Strom gut leitet, hat einen hohen Leitwert bzw. einen niederen Widerstand.
\(G = \dfrac{1}{R}\)
Elektrische Leitfähigkeit
Die elektrische Leitfähigkeit ist ein materialspezifisches Maß für die Eignung zum Leiten von elektrischem Strom. Man unterscheidet nach Leitern (Metalle), nach Nichtleitern (Isolatoren) und nach Halbleitern (äußere Einflüsse entscheiden ob das Material leitet oder nicht leitet)
\(\kappa = \dfrac{1}{\rho }\)
Parallelschaltung von Widerständen im Wechselstromkreis
Eine Parallelschaltung von Impedanzen liegt vor, wenn alle Impedanzen an der gleichen Spannung U hängen.
Bei der Parallelschaltung von Impedanzen
- liegt an allen Impedanzen die gleiche Spannung an, dessen Spannungszeiger man in die x-Achse mit φ = 0° legt
- Der Strom am kapazitiven Blindwiderstand hat einen Phasenwinkel von φ = +90°
- Der Strom am induktiven Blindwiderstand hat den Phasenwinkel von φ = -90°
- Die Summenstrom an einer RLC Parallelschaltung ist bei +φ überwiegend kapazitiv, bei -φ überwiegend induktiv. Für einer charakteristischen Frequenz, der Resonanzfrequenz, heben sich die beiden Blindwiderstände auf und es wirkt einzig der ohmsche Anteil. Dann sind Strom und Spannung in Phase.
- ist der Gesamtadmittanz Y gleich der Summe der Einzeladmittanzen Y
\({\underline Y _{ges}} = {\underline Y _1} + {\underline Y _2} + ... + {\underline Y _n} = \sum\limits_{i = 1}^n {{{\underline Y }_i}} \) - errechnet sich die Gesamtimpedanz zu
\({\underline Z _{ges}} = \dfrac{1}{{{{\underline Y }_{ges}}}} = \dfrac{1}{{\dfrac{1}{{{{\underline Z }_1}}} + \dfrac{1}{{{{\underline Z }_2}}} + ... + \dfrac{1}{{{{\underline Z }_n}}}}}\) - ergibt die Summe aller Teilströme Ii den Summenstrom Iges
\({\underline I _{ges}} = {\underline I _1} + {\underline I _2} + ... + {\underline I _n} = \sum\limits_{i = 1}^n {{{\underline I }_i}} \)
Parallelersatzschaltung bei gegebenem Strom, Spannung und Phasenwinkel im Wechselstromkreis
Hat man Strom, Spannung und Phasenwinkel im Wechselstromkreis gegeben, so errechnen sich der Wirk- und der Blindwiderstand einer Parallel-Ersatzschaltung wie folgt:
\(\eqalign{ & U,I,{\varphi _Z} \cr & {R_\parallel } = \dfrac{U}{{I \cdot \cos {\varphi _Z}}} \cr & {X_\parallel } = \dfrac{U}{{I \cdot \sin {\varphi _Z}}} \cr}\)
Stromteiler im Wechselstromkreis
Eine Parallelschaltung von Widerständen entspricht einem Stromteiler.Die Stromstärke im betrachteten k-ten Zweig ergibt sich aus dem Gesamtstrom mal Admittanz des k-ten Zweiges dividiert durch die Summe aller Admittanzen
\({\underline I _k} = {\underline I _{ges}} \cdot \dfrac{{{{\underline Y }_k}}}{{{{\underline Y }_1} + \underline {{Y_2} + ... + {{\underline Y }_n}} }}\)
für n=2
\({\underline I _1} = \underline I \cdot \dfrac{{{{\underline Z }_2}}}{{{{\underline Z }_1} + {{\underline Z }_2}}}\)
Umformung gemäß:
\(\eqalign{ & {I_1} = {I_{ges}} \cdot \dfrac{{{Y_1}}}{{{Y_1} + {y_2}}} = {I_{ges}} \cdot \dfrac{{\dfrac{1}{{{Z_1}}}}}{{\dfrac{1}{{{Z_1}}} + \dfrac{1}{{{Z_2}}}}} \cdot \dfrac{{{Z_1}}}{{{Z_1}}} = {I_{ges}} \cdot \dfrac{1}{{1 + \dfrac{{{Z_1}}}{{{Z_2}}}}} \cdot \dfrac{{{Z_2}}}{{{Z_2}}} = \cr & = {I_{ges}} \cdot \dfrac{{{Z_2}}}{{{Z_1} + {Z_2}}} \cr} \)
Aufgaben
Aufgabe 221
Leistungsberechnung im Wechselstromkreis
Berechne für \(u\left( t \right) = U \cdot \sqrt 2 \cdot \cos \left( {\omega t + {\varphi _u}} \right)\) und für \(i\left( t \right) = I \cdot \sqrt 2 \cdot \cos \left( {\omega t + {\varphi _i}} \right)\) den Wirk- und den Blindleistungsanteil und interpretiere deren Mittelwerte.
Schon den nächsten Urlaub geplant?
Auf maths2mind kostenlos auf Prüfungen vorbereiten!
Nach der Prüfung mit dem gesparten Geld deinen Erfolg genießen.
rgb(244,123,130)
Bild
Aufgabe 245
Fourier Analyse einer \(2\pi \) periodischen Rechteckspannung
Gegeben ist folgende Rechteckspannung
\(u\left( t \right) = \left\{ {\begin{array}{*{20}{c}} { + U\,\,\,\,\,...\,\,\,\,\,0 < t < \dfrac{T}{2}}\\ { - U\,\,\,\,\,...\,\,\,\,\,\dfrac{T}{2} < t < T} \end{array}} \right.\)
Aufgabenstellung:
Ermittle für obige Rechteckspannung die zugehörige Fourierreihe
Aufgabe 255
In einem Einfamilienhaus soll der Bezug von Strom und Gas aus dem öffentlichen Netz durch den Einsatz von Wärmepumpen und Photovoltaikanlagen reduziert werden.
1. Teilaufgabe:
Die spezifische Wärmekapazität von flüssigem Wasser beträgt \(4,190\dfrac{{kJ}}{{kg \cdot K}}\). Es soll ein 270 Liter Brauchwasserboiler eingesetzt werden. Das zufließende Wasser aus der öffentlichen Wasserleitung hat eine Temperatur von 7°C, das Brauchwasser (Abwasch, Dusche, Bad,...) soll 45°C haben.
Berechne, wie viel Energie in kWh pro Jahr erforderlich sind, um das Wasser zu erwärmen.
2. Teilaufgabe:
- Eine kWh Gas kostet inkl. MWST 4,8374 Cent bzw. 0,0484 €.
- Eine kWh Nachtstrom kostet inkl. MWST 14,21 Cent bzw. 0,1421 €
- Eine kWh Tagstrom kostet inkl. MWST 17,20 Cent bzw. 0,1720 €
Berechne die jährlichen Energiekosten des Brauchwasserboilers für jede der 3 Heizformen.
3. Teilaufgabe:
An dem Brauchwasserboilder soll eine Luft-Luft Wärmepumpe angebracht werden, die dem Raum Wärme entzieht und damit das Brauchwasser erwärmt. Die Brauchwasser-Wärmepumpe hat einen Effizienzfaktor COP = 3. D.h. sie nimmt 500 W elektrische Leistung aus dem Stromnetz auf und erzeugt 1.500 Heizleistung.
Berechne die jährlichen Stromkosten für den Betriev der Brauchwasser-Wärmepumpe.